前言
笔者在阅读《3D数学基础:图形学与游戏开发》中矩阵的线性变换一章的第一小节——旋转时,被书中的内容激起了好奇心。于是我会在本文介绍描述二维平面中旋转的矩阵,描述在三维空间中绕坐标轴旋转的矩阵,最后将介绍描述在三维坐标空间中,绕任意过原点轴旋转的矩阵。本文若有错误,可通过邮箱联系我turokdrake@outlook.com XD
一、描述二维平面中旋转的矩阵
前面我写过一篇博客,这是一个链接:理解矩阵是用来描述空间变换的,读过这篇文章,能更清晰地理解我们是如何寻找旋转矩阵的。
我会在每一个小节附上草图XD。
这里的旋转指的是绕原点旋转。
二维平面笛卡尔坐标系的基矢量为 \(\vec{i} = (1,0)\) (x轴的基矢量)和 \(\vec{j} = (0,1)\) (y轴的基矢量)
如果规定逆时针旋转为正,那么假设旋转角度为 \(\theta\),那么旋转后的基矢量变为:
\(\vec{i'} = (\cos\theta , \sin\theta)\), \(\vec{j'} = (-\sin\theta,\cos\theta) \)
那么表示二维平面绕原点正旋转的矩阵就为:\(\begin{bmatrix} \cos\theta & \sin\theta \\ -\sin\theta&\cos\theta \end{bmatrix}\)
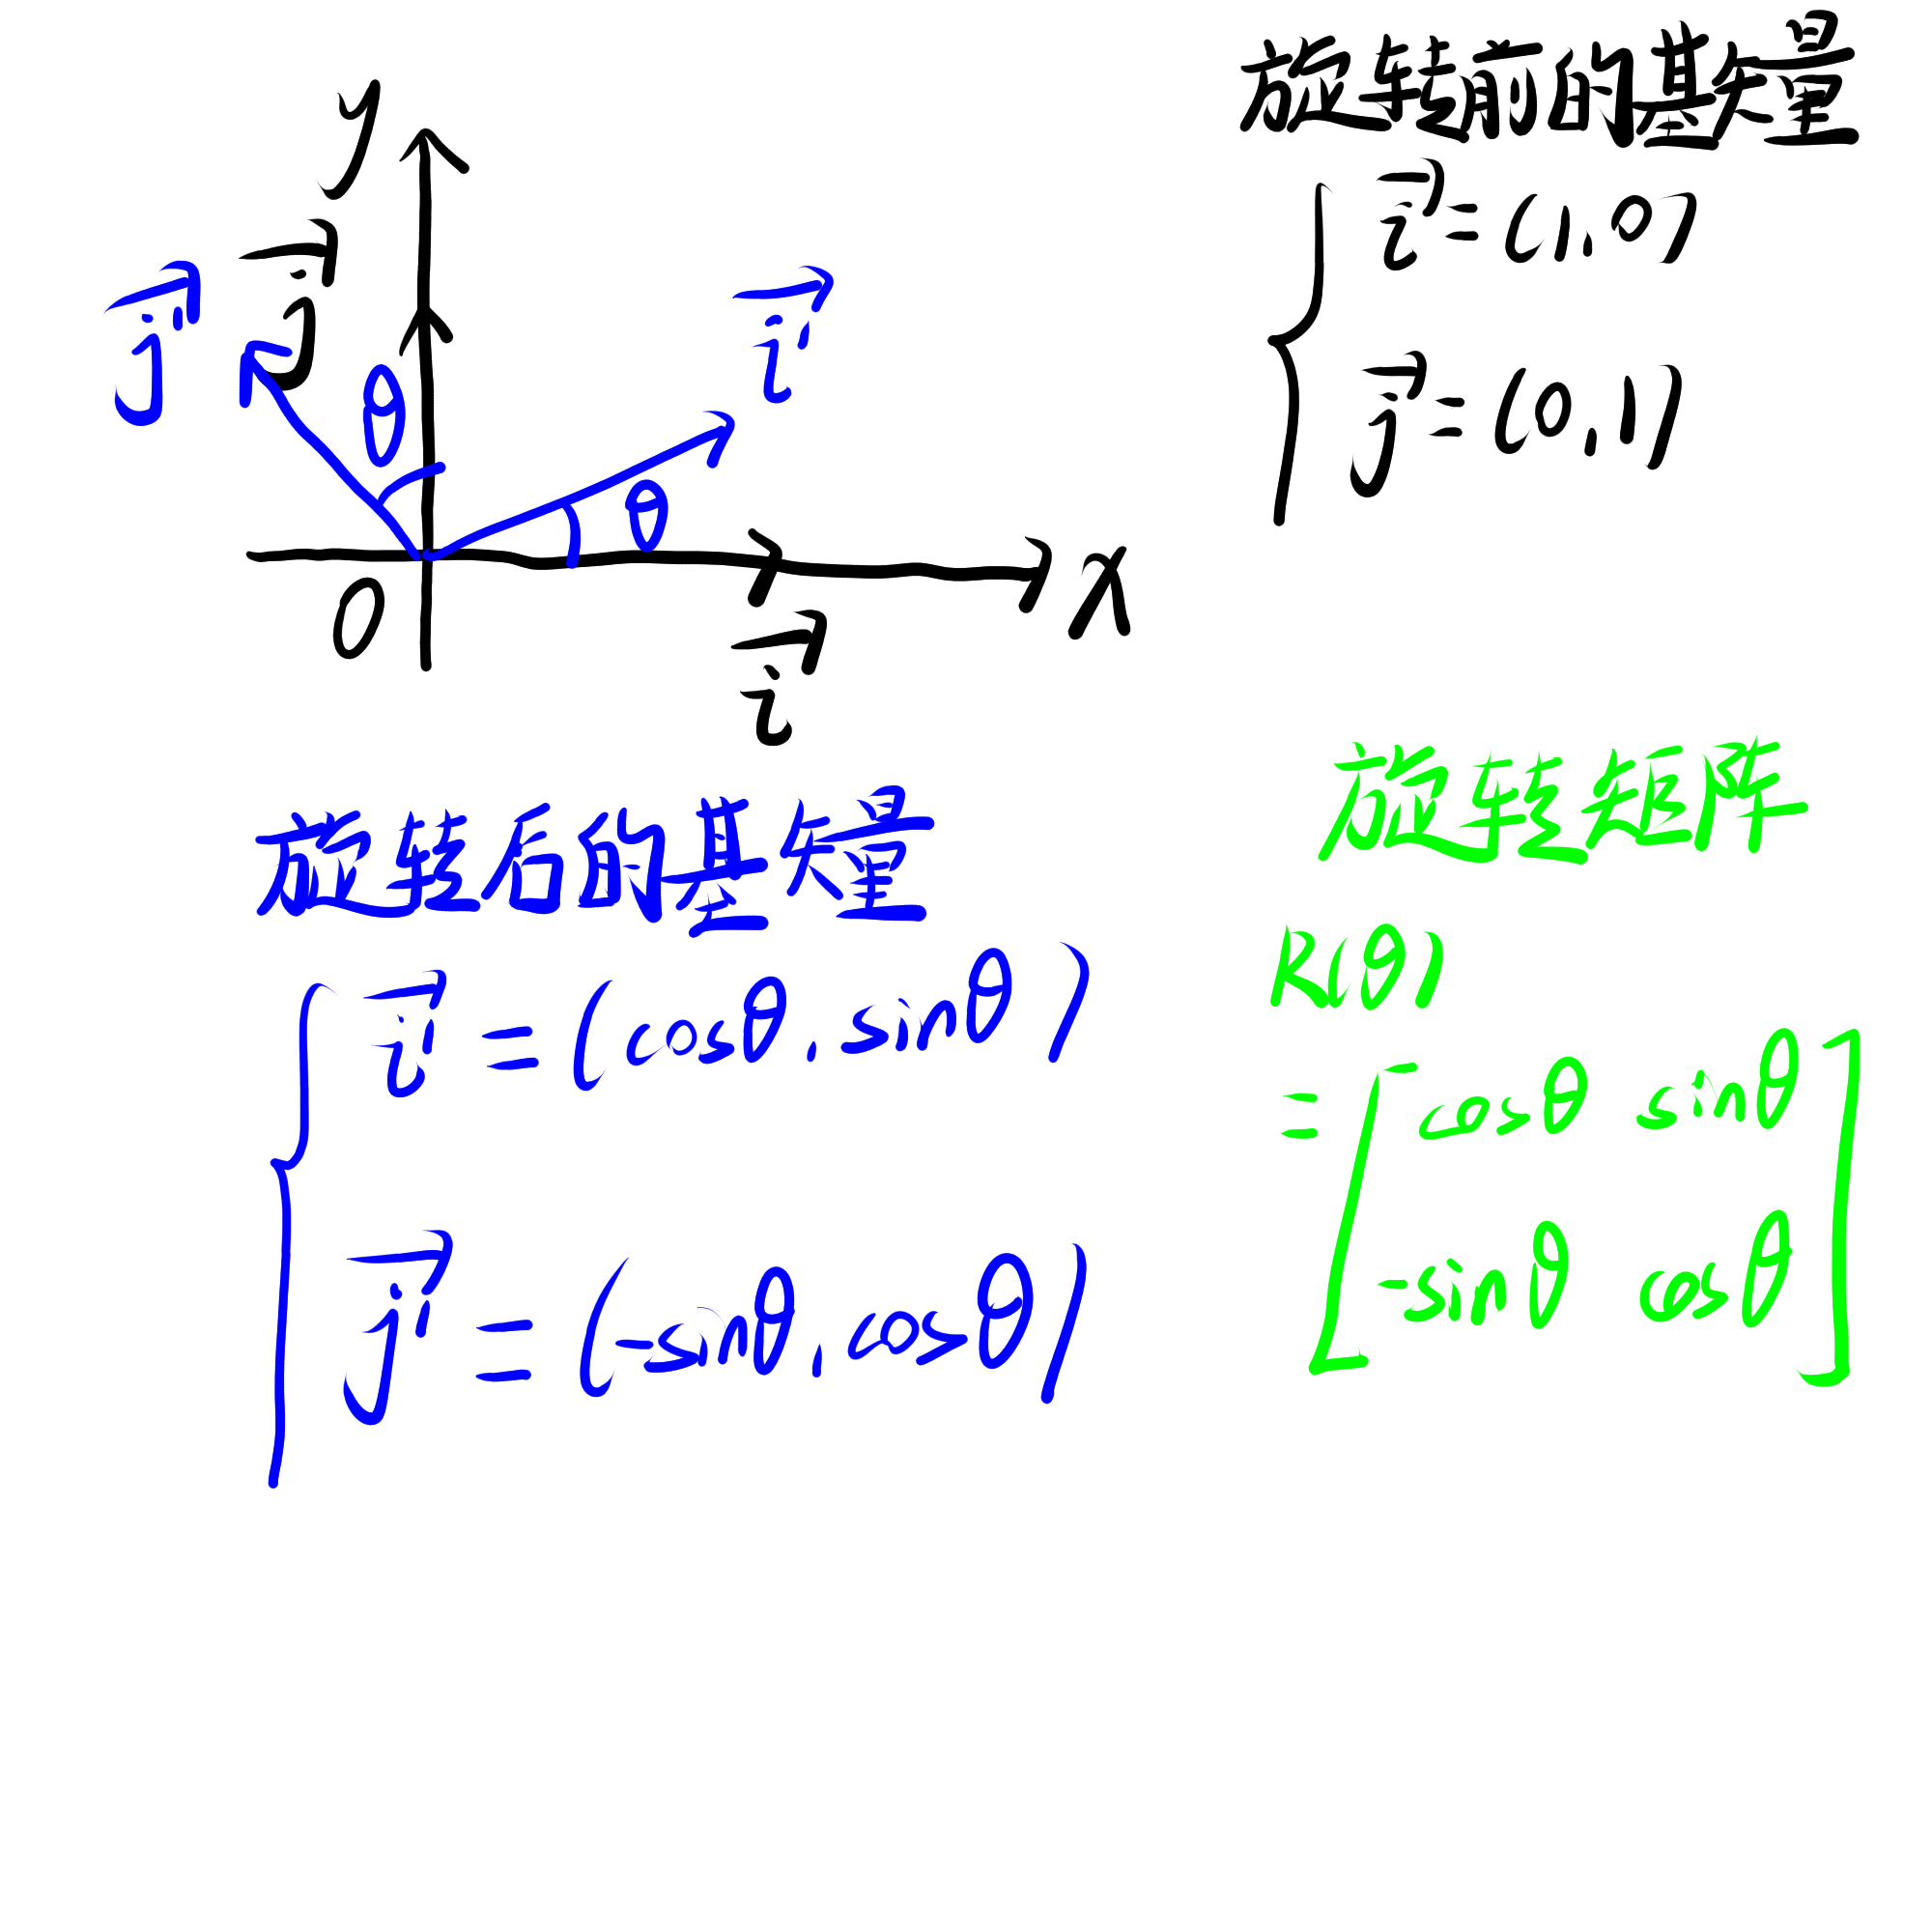
描述二维平面绕原点正旋转的矩阵
二、描述在三维空间中绕坐标轴旋转的矩阵
开门见山,我先给出原本的基矢量,然后再看经过旋转的基矢量是什么样的,就能确认矩阵是什么样的了。
原本的基矢量:
\(\vec{i} = (1,0,0), \vec{j} = (0,1,0), \vec{k} = (0,0,1)\) 分别为 x轴的基矢量, y轴的基矢量, z轴的基矢量。
描述绕x轴正旋转的矩阵
关于在左手坐标系和右手坐标系中判断旋向的正负可以看这篇文章:如何判断左手和右手坐标系?
旋转后的基矢量为:
\(\vec{i'} = (1,0,0) , \vec{j'} = (0,\cos\theta,\sin\theta) , \vec{k'} = (0,-\sin\theta,\cos\theta)\)
则矩阵为:\(\begin{bmatrix} 1 &0&0 \\ 0&\cos\theta&\sin\theta \\ 0&-\sin\theta&\cos\theta \end{bmatrix} \)
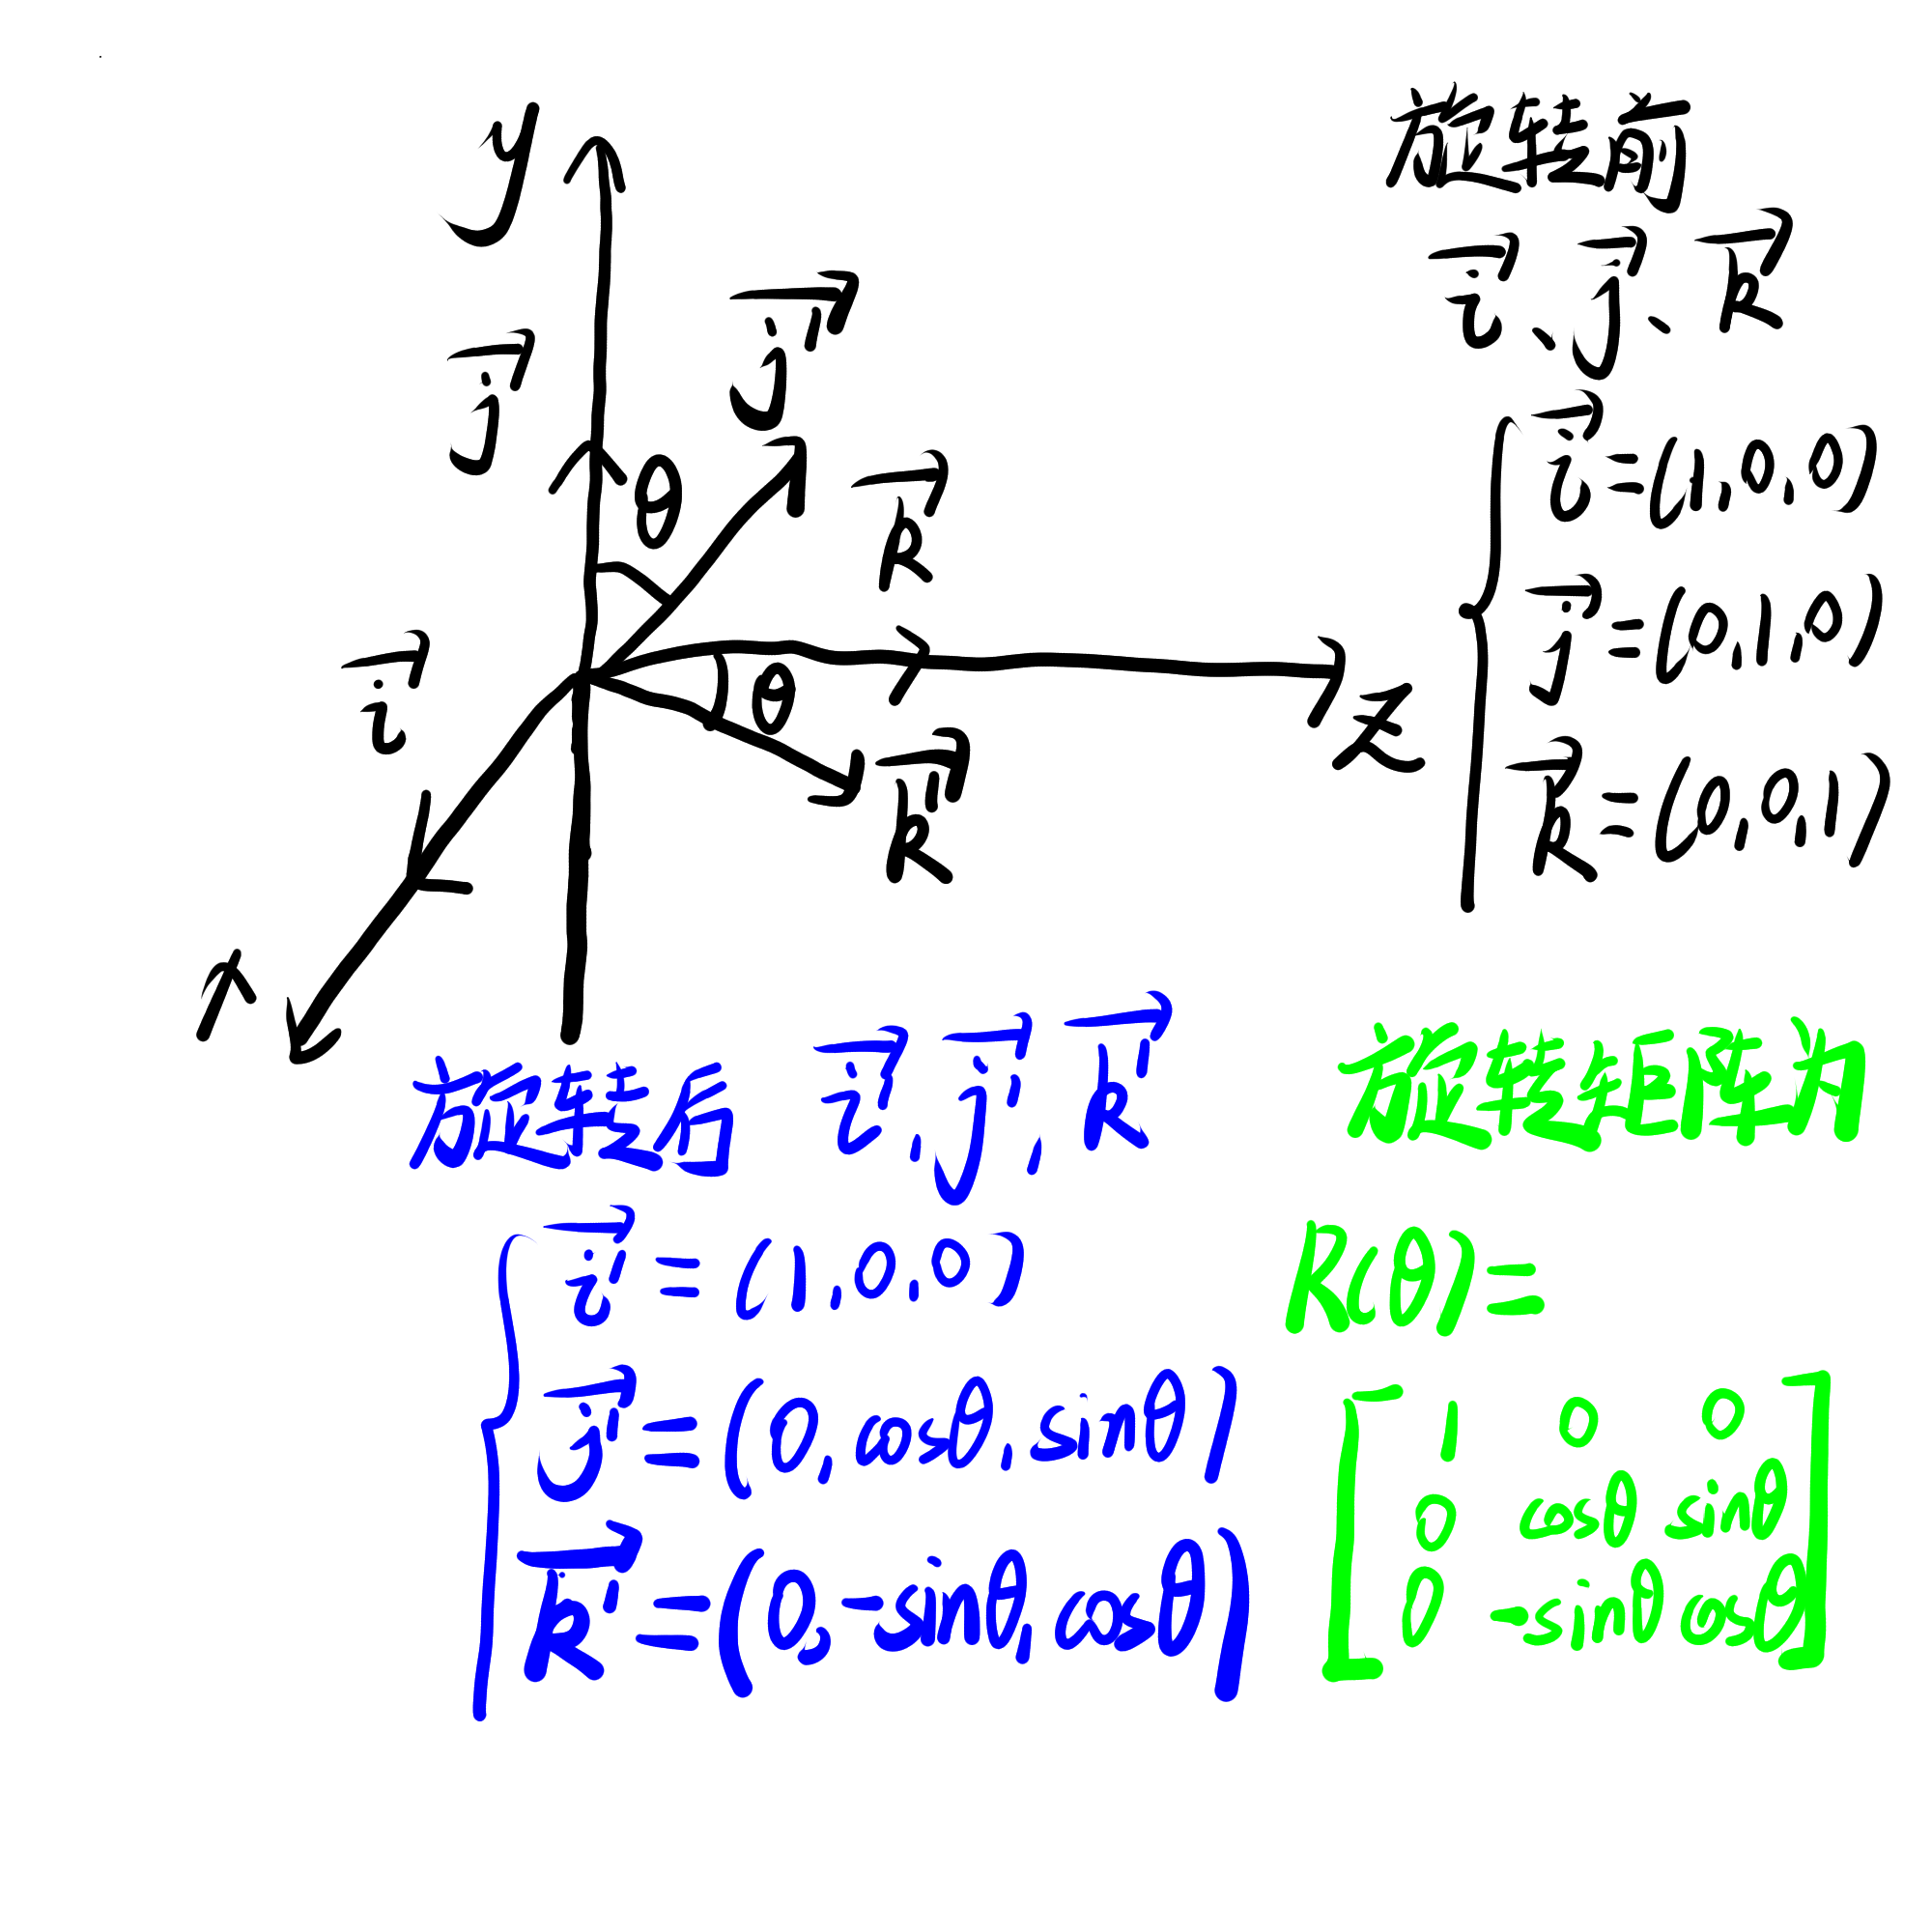
描述三维空间绕x轴正旋转的矩阵
描述绕y轴正旋转的矩阵
旋转后的基矢量为:
\(\vec{i'} = (\cos\theta,0,-\sin\theta) , \vec{j'} = (0,1,0) , \vec{k'} = (\sin\theta,0,\cos\theta)\)
则矩阵为:\(\begin{bmatrix} \cos\theta&0&-\sin\theta \\ 0&1&0 \\ \sin\theta&0&\cos\theta \end{bmatrix} \)
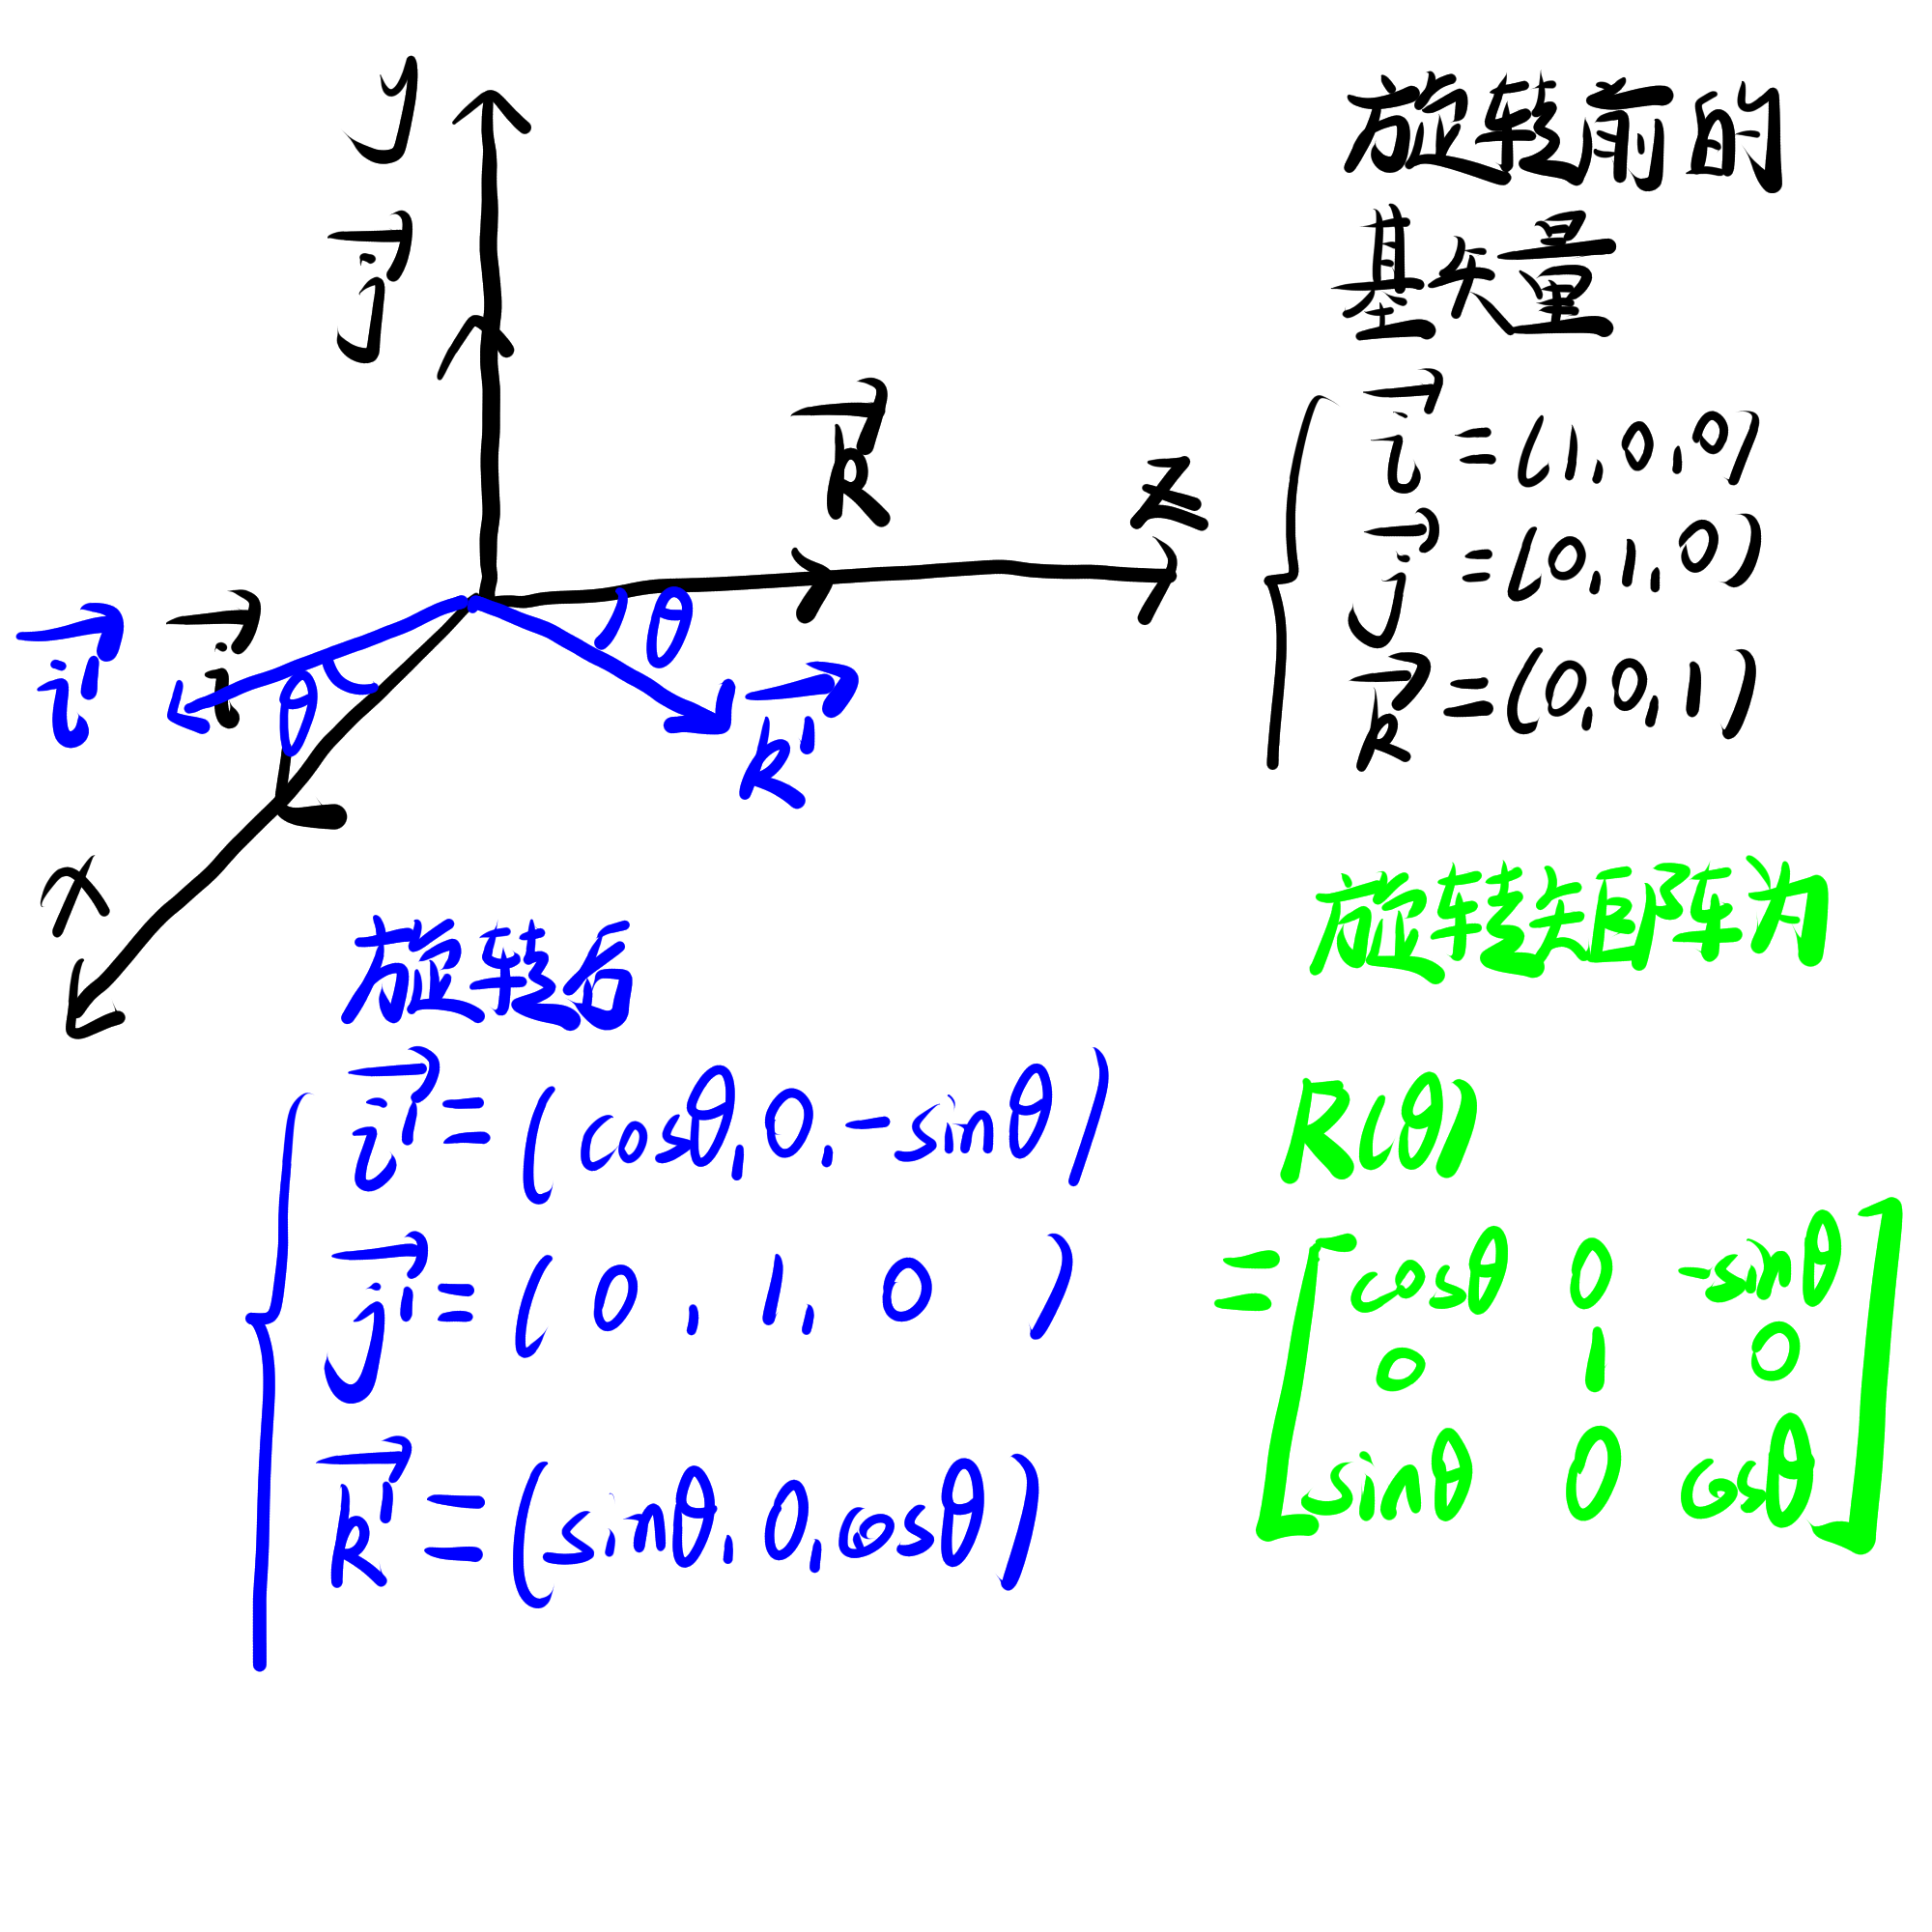
描述三维空间绕y轴正旋转的矩阵
描述绕z轴正旋转的矩阵
旋转后的基矢量为:
\(\vec{i'} = (\cos\theta,\sin\theta,0) , \vec{j'} = (-\sin\theta,\cos\theta,0) , \vec{k'} = (0,0,1)\)
则矩阵为:\(\begin{bmatrix} \cos\theta&\sin\theta&0 \\ -\sin\theta&\cos\theta&0 \\ 0&0&1 \end{bmatrix} \)
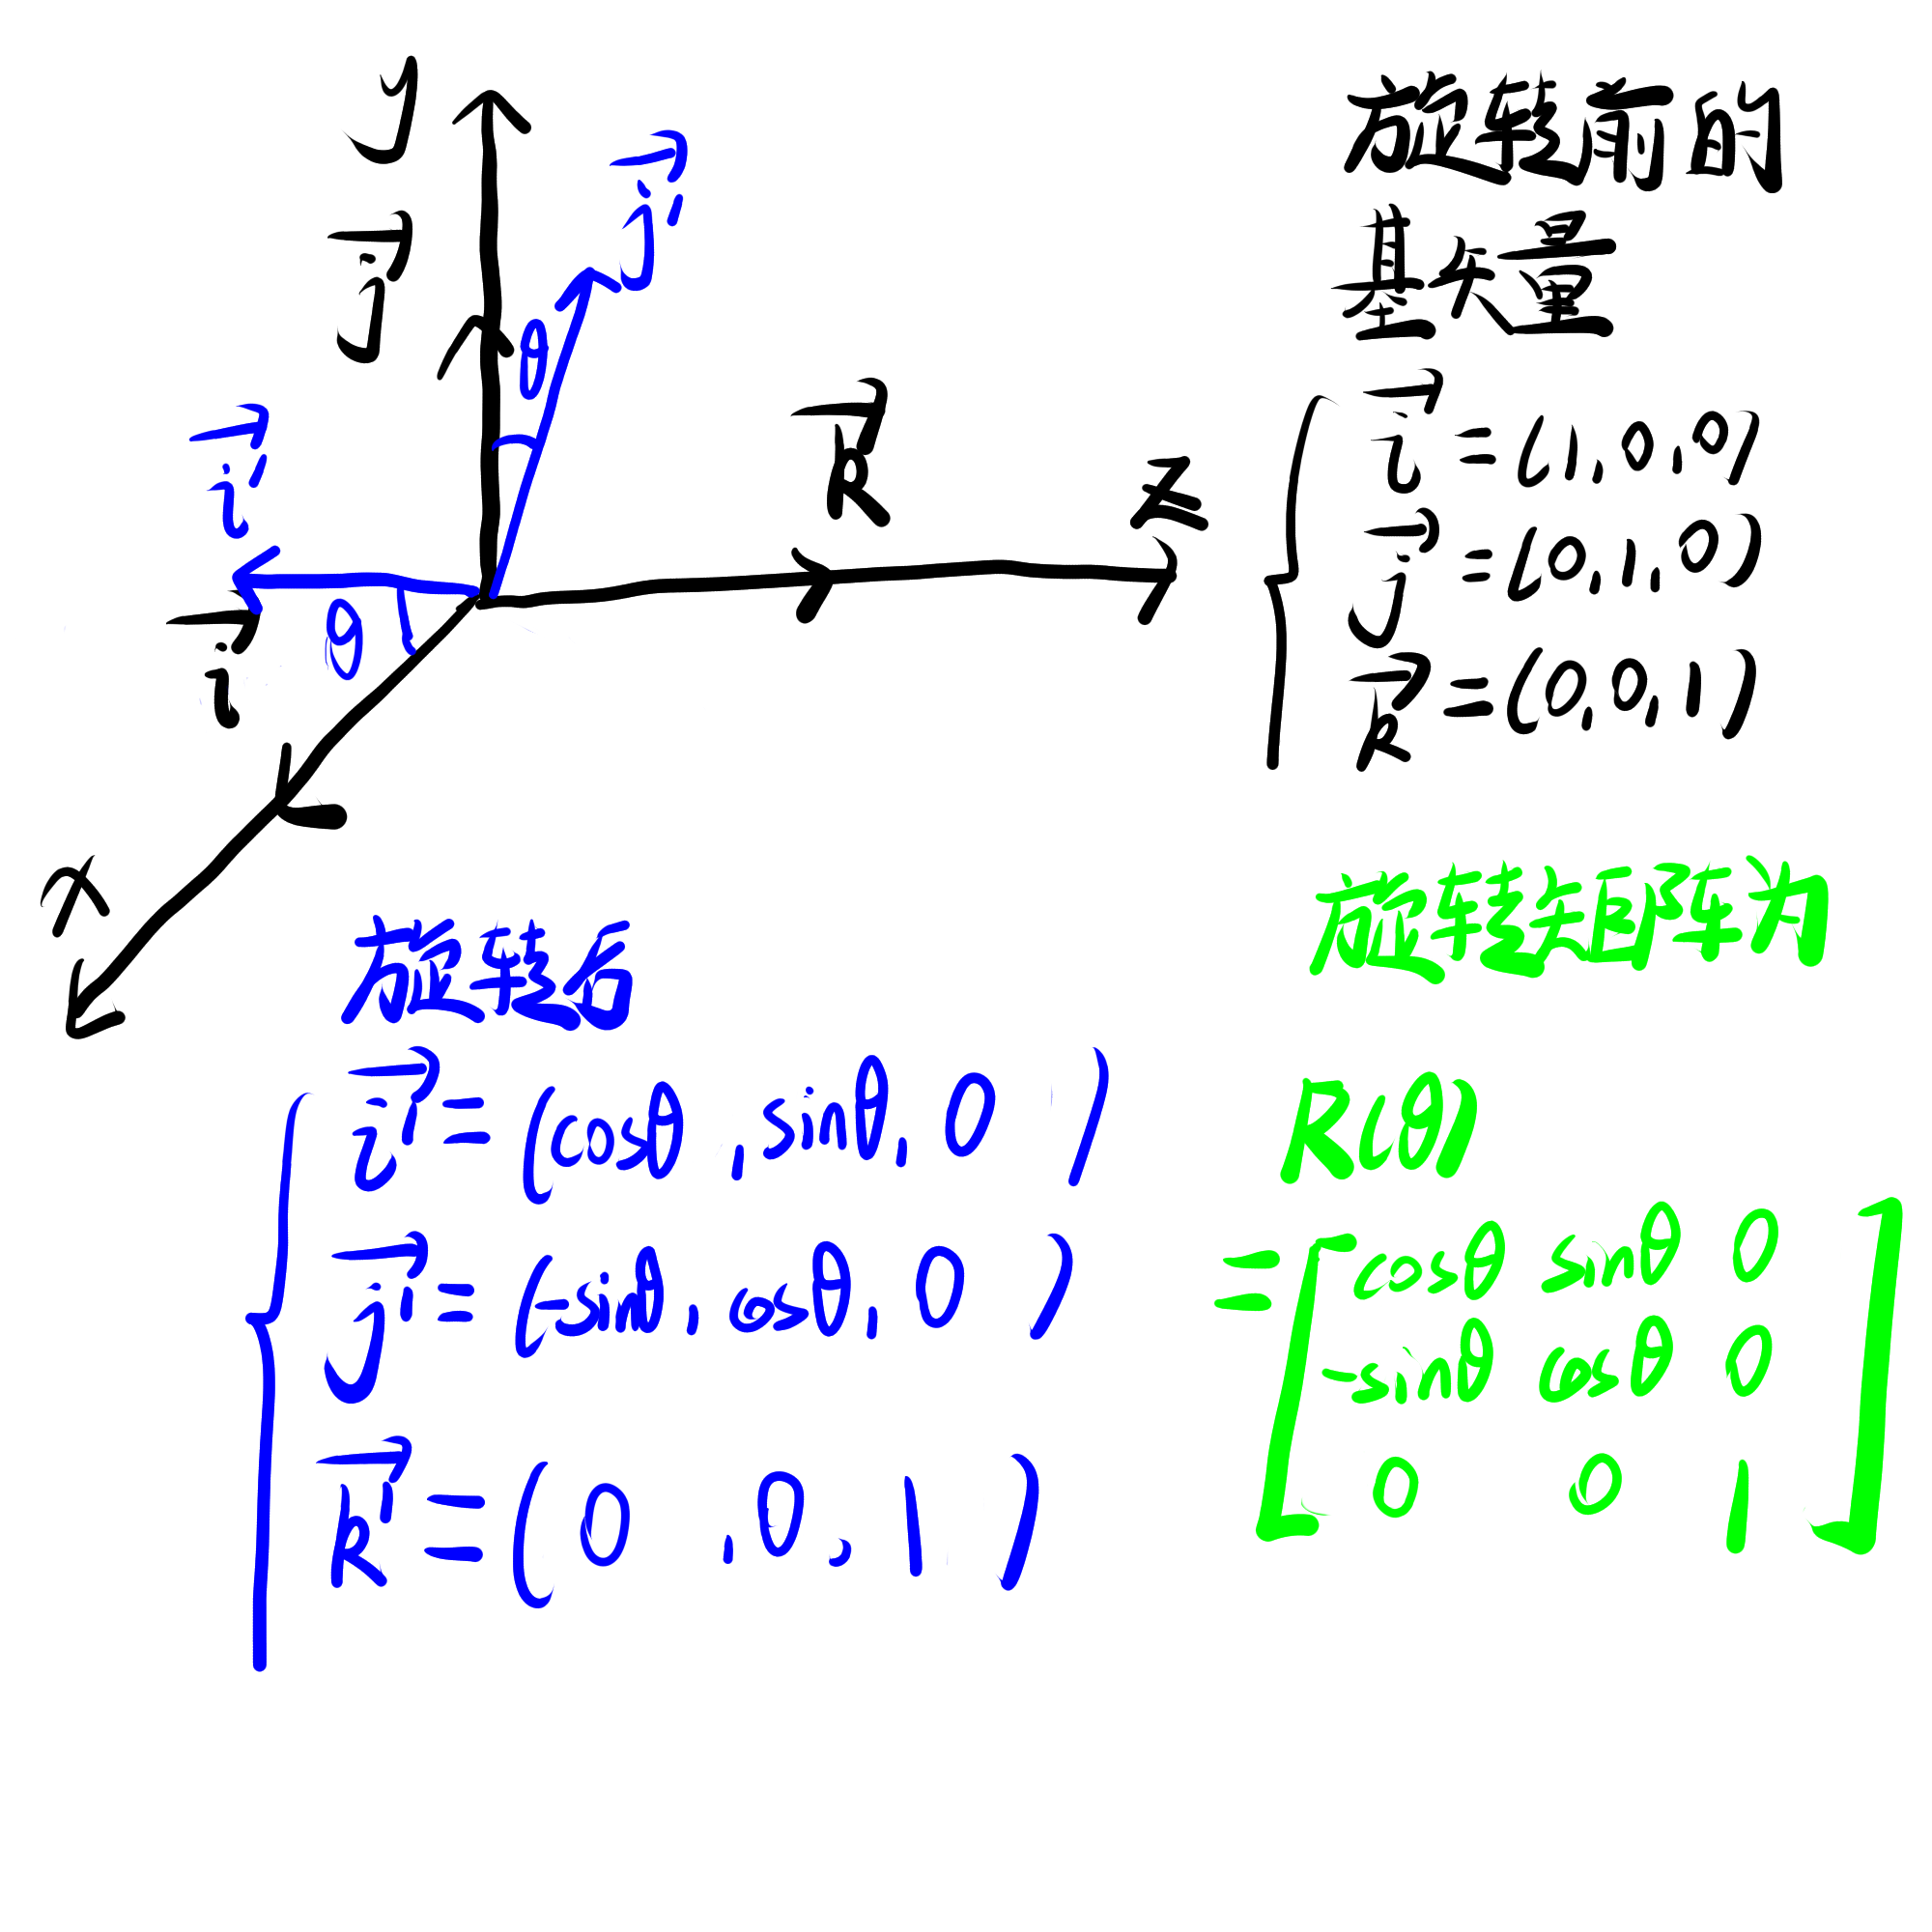
描述三维空间绕z轴正旋转的矩阵
三、描述在三维坐标空间中,绕任意过原点轴旋转的矩阵
来到本文的最后一个矩阵,这个矩阵需要一点思考。假设矢量\(\vec{v}\)围绕单位矢量\(\vec{n}\)旋转\(\theta\)角度后得到\(\vec{v'}\),如何找出描述这样的旋转的矩阵呢?这个问题中我没有特地给出具体的向量,但是我想说明矢量\(\vec{v}\)的坐标我们是知道的,单位矢量\(\vec{n}\)的坐标我们也是知道的,旋转的角度也是知道的。我先列出思路:
单位矢量\(\vec{n}\)表示过原点的轴,令它的模长为1,但是它在三维直角坐标系中各轴的坐标可不是1,可以记为\((n_x,n_y,n_z)\)
- 目标是找到旋转后的基矢量;
- 旋转过程中,如果直接研究矢量 \(\vec{v}\) 和 \(\vec{n}\) 并不直观;因此,我把矢量 \(\vec{v}\) 分为平行于 \(\vec{n}\) 与垂直于 \(\vec{n}\) 的两个矢量,不难发现,平行于 \(\vec{n}\) 的一部分我称之为 \(\vec{v_{\parallel}}\),这一部分在旋转过程中是没有变化的,因为它与 \(\vec{n}\) 平行;而变化的部分是 \(\vec{v_{\perp}}\) 。因此,接下来的问题是如何分解 \(\vec{v}\)。
- 实际上可以通过点积运算分解,详细的过程在草图中给出;
- 在前文“理解矩阵是用来描述空间变换的”中,提到了,旋转矩阵旋转的是坐标系,不是向量;因此旋转后的向量 \(\vec{v'}\) 的坐标是没有变的(我指的是在旋转后的坐标系下),也就是它的坐标还是 \( (v_x, v_y, v_z) \)。但是放在原本的坐标系(由基矢量 \( \vec{i} , \vec{j} , \vec{k} \)构成的空间)下,坐标就变化了,变化的部分正是新的基矢量,我们可以通过描述 \(\vec{v'}\) 的坐标,进而找到新的基矢量!
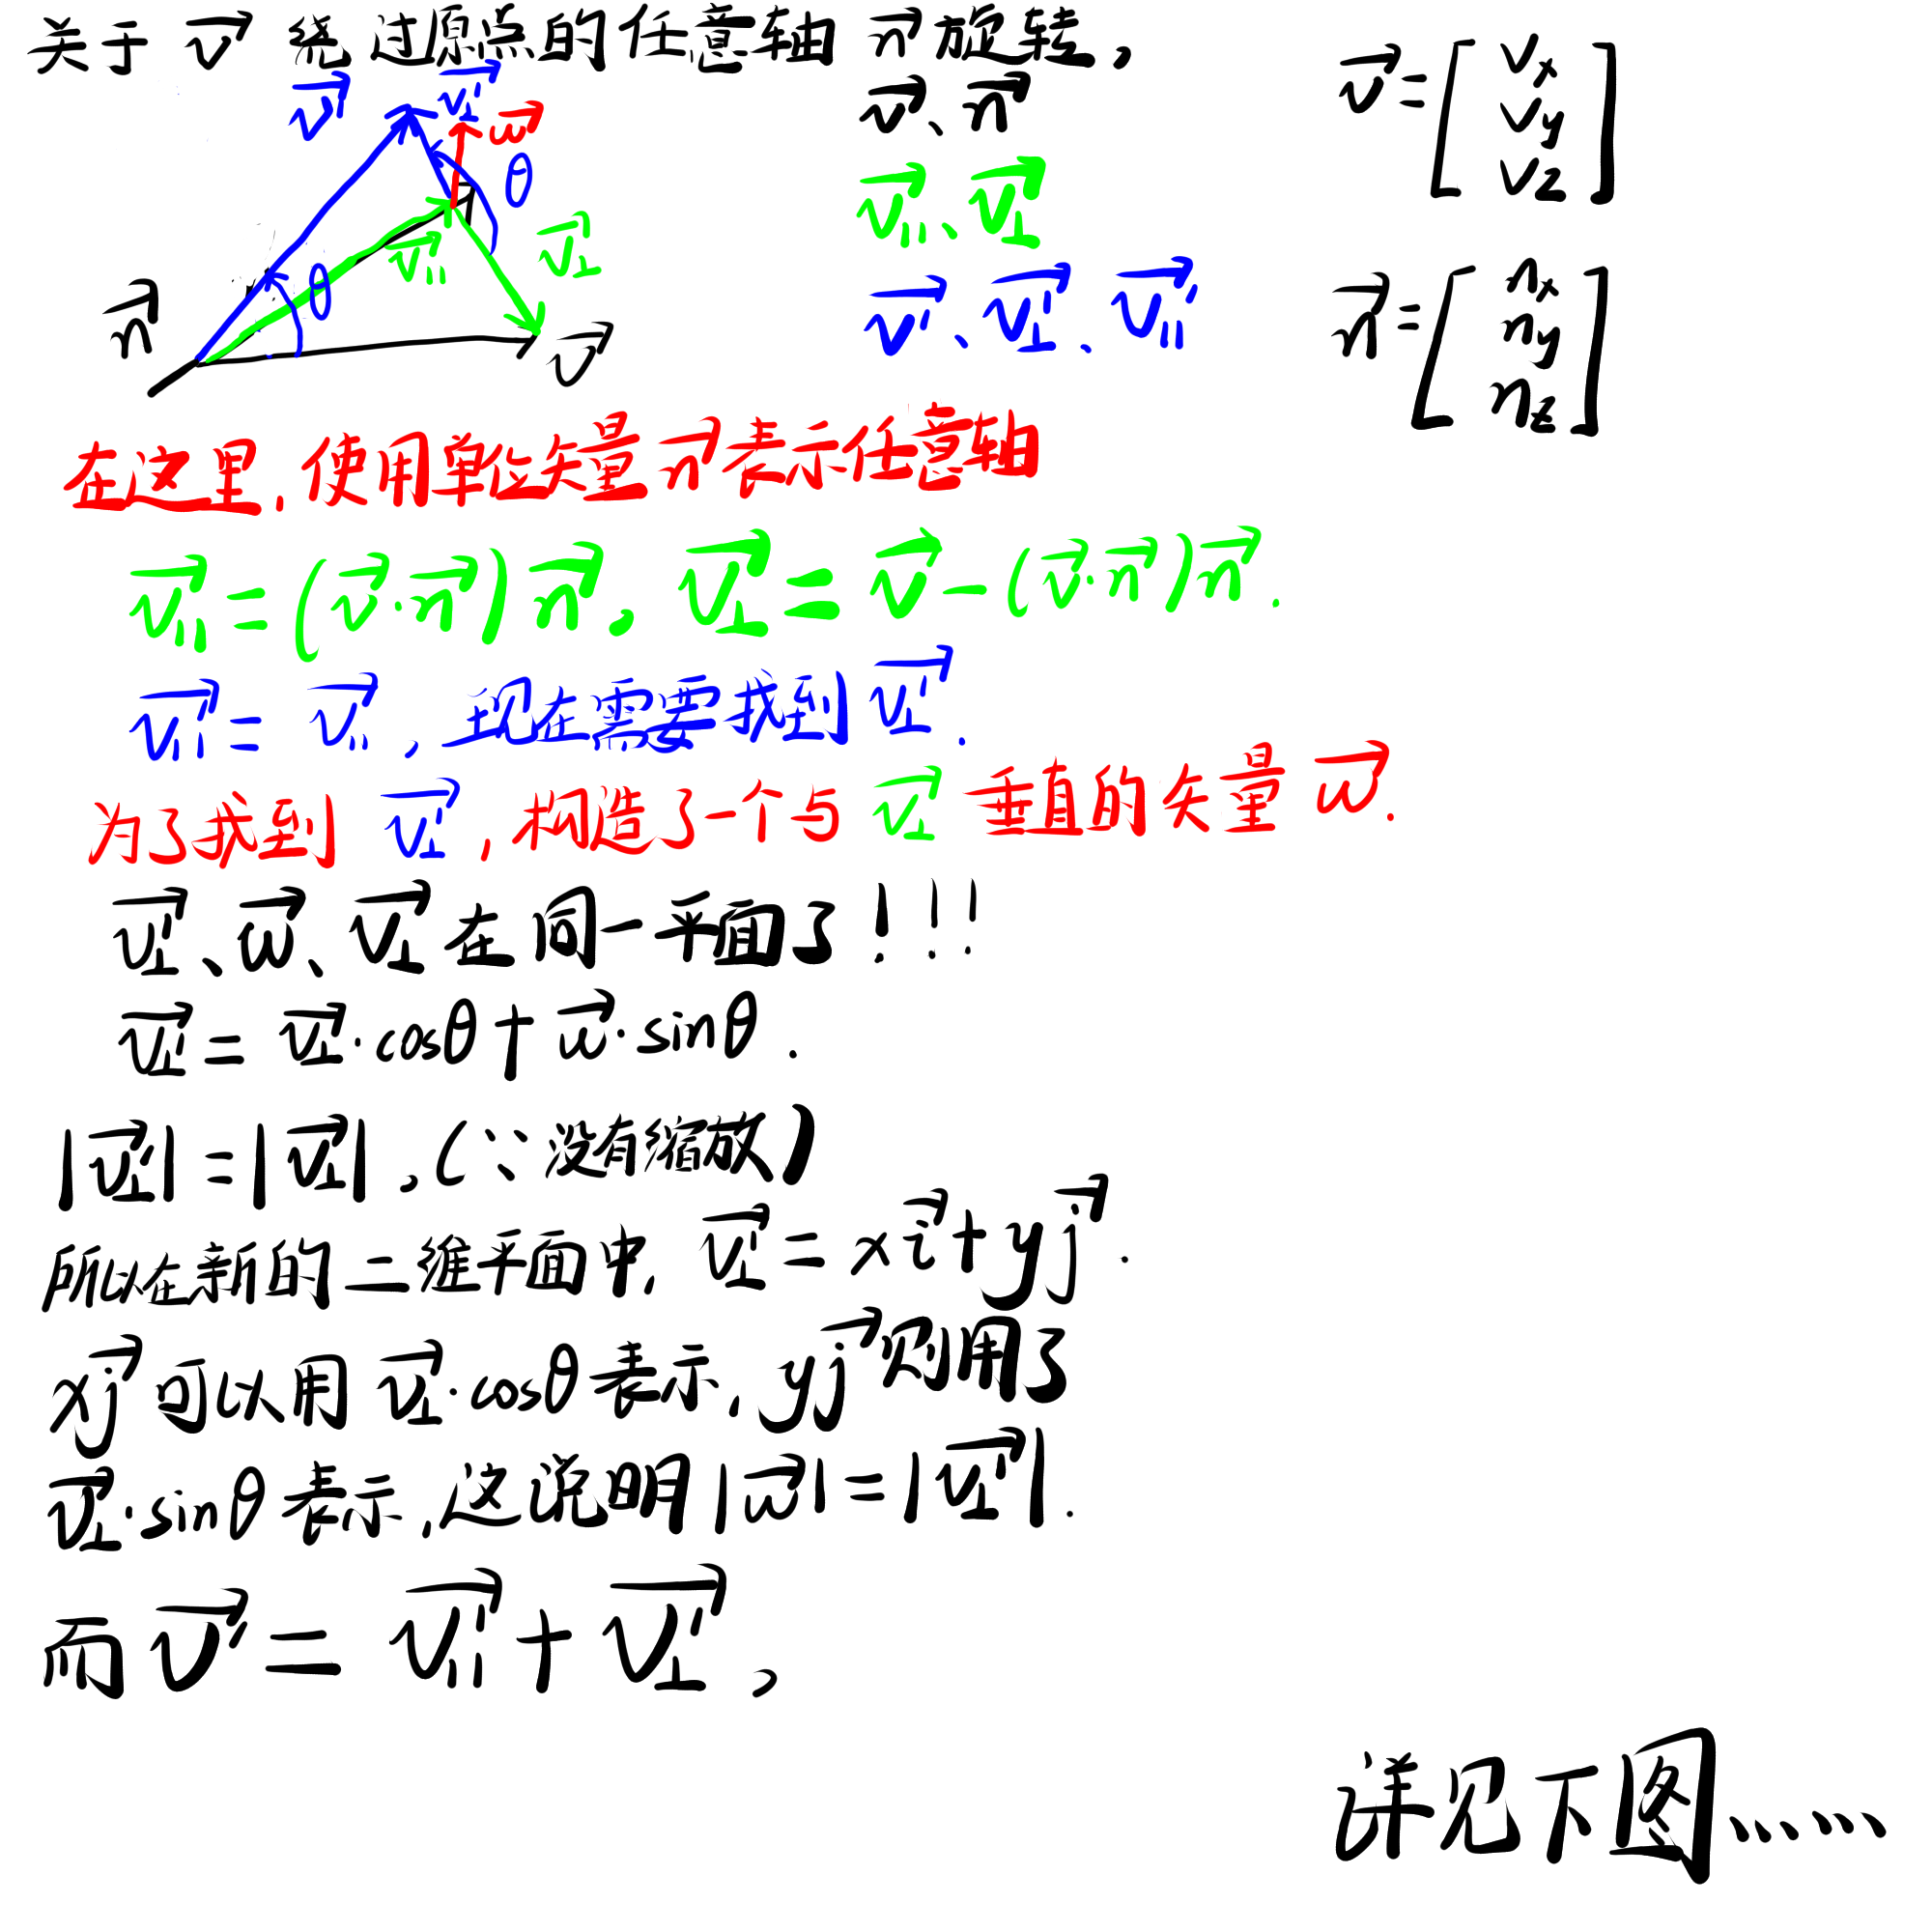
推导过程1
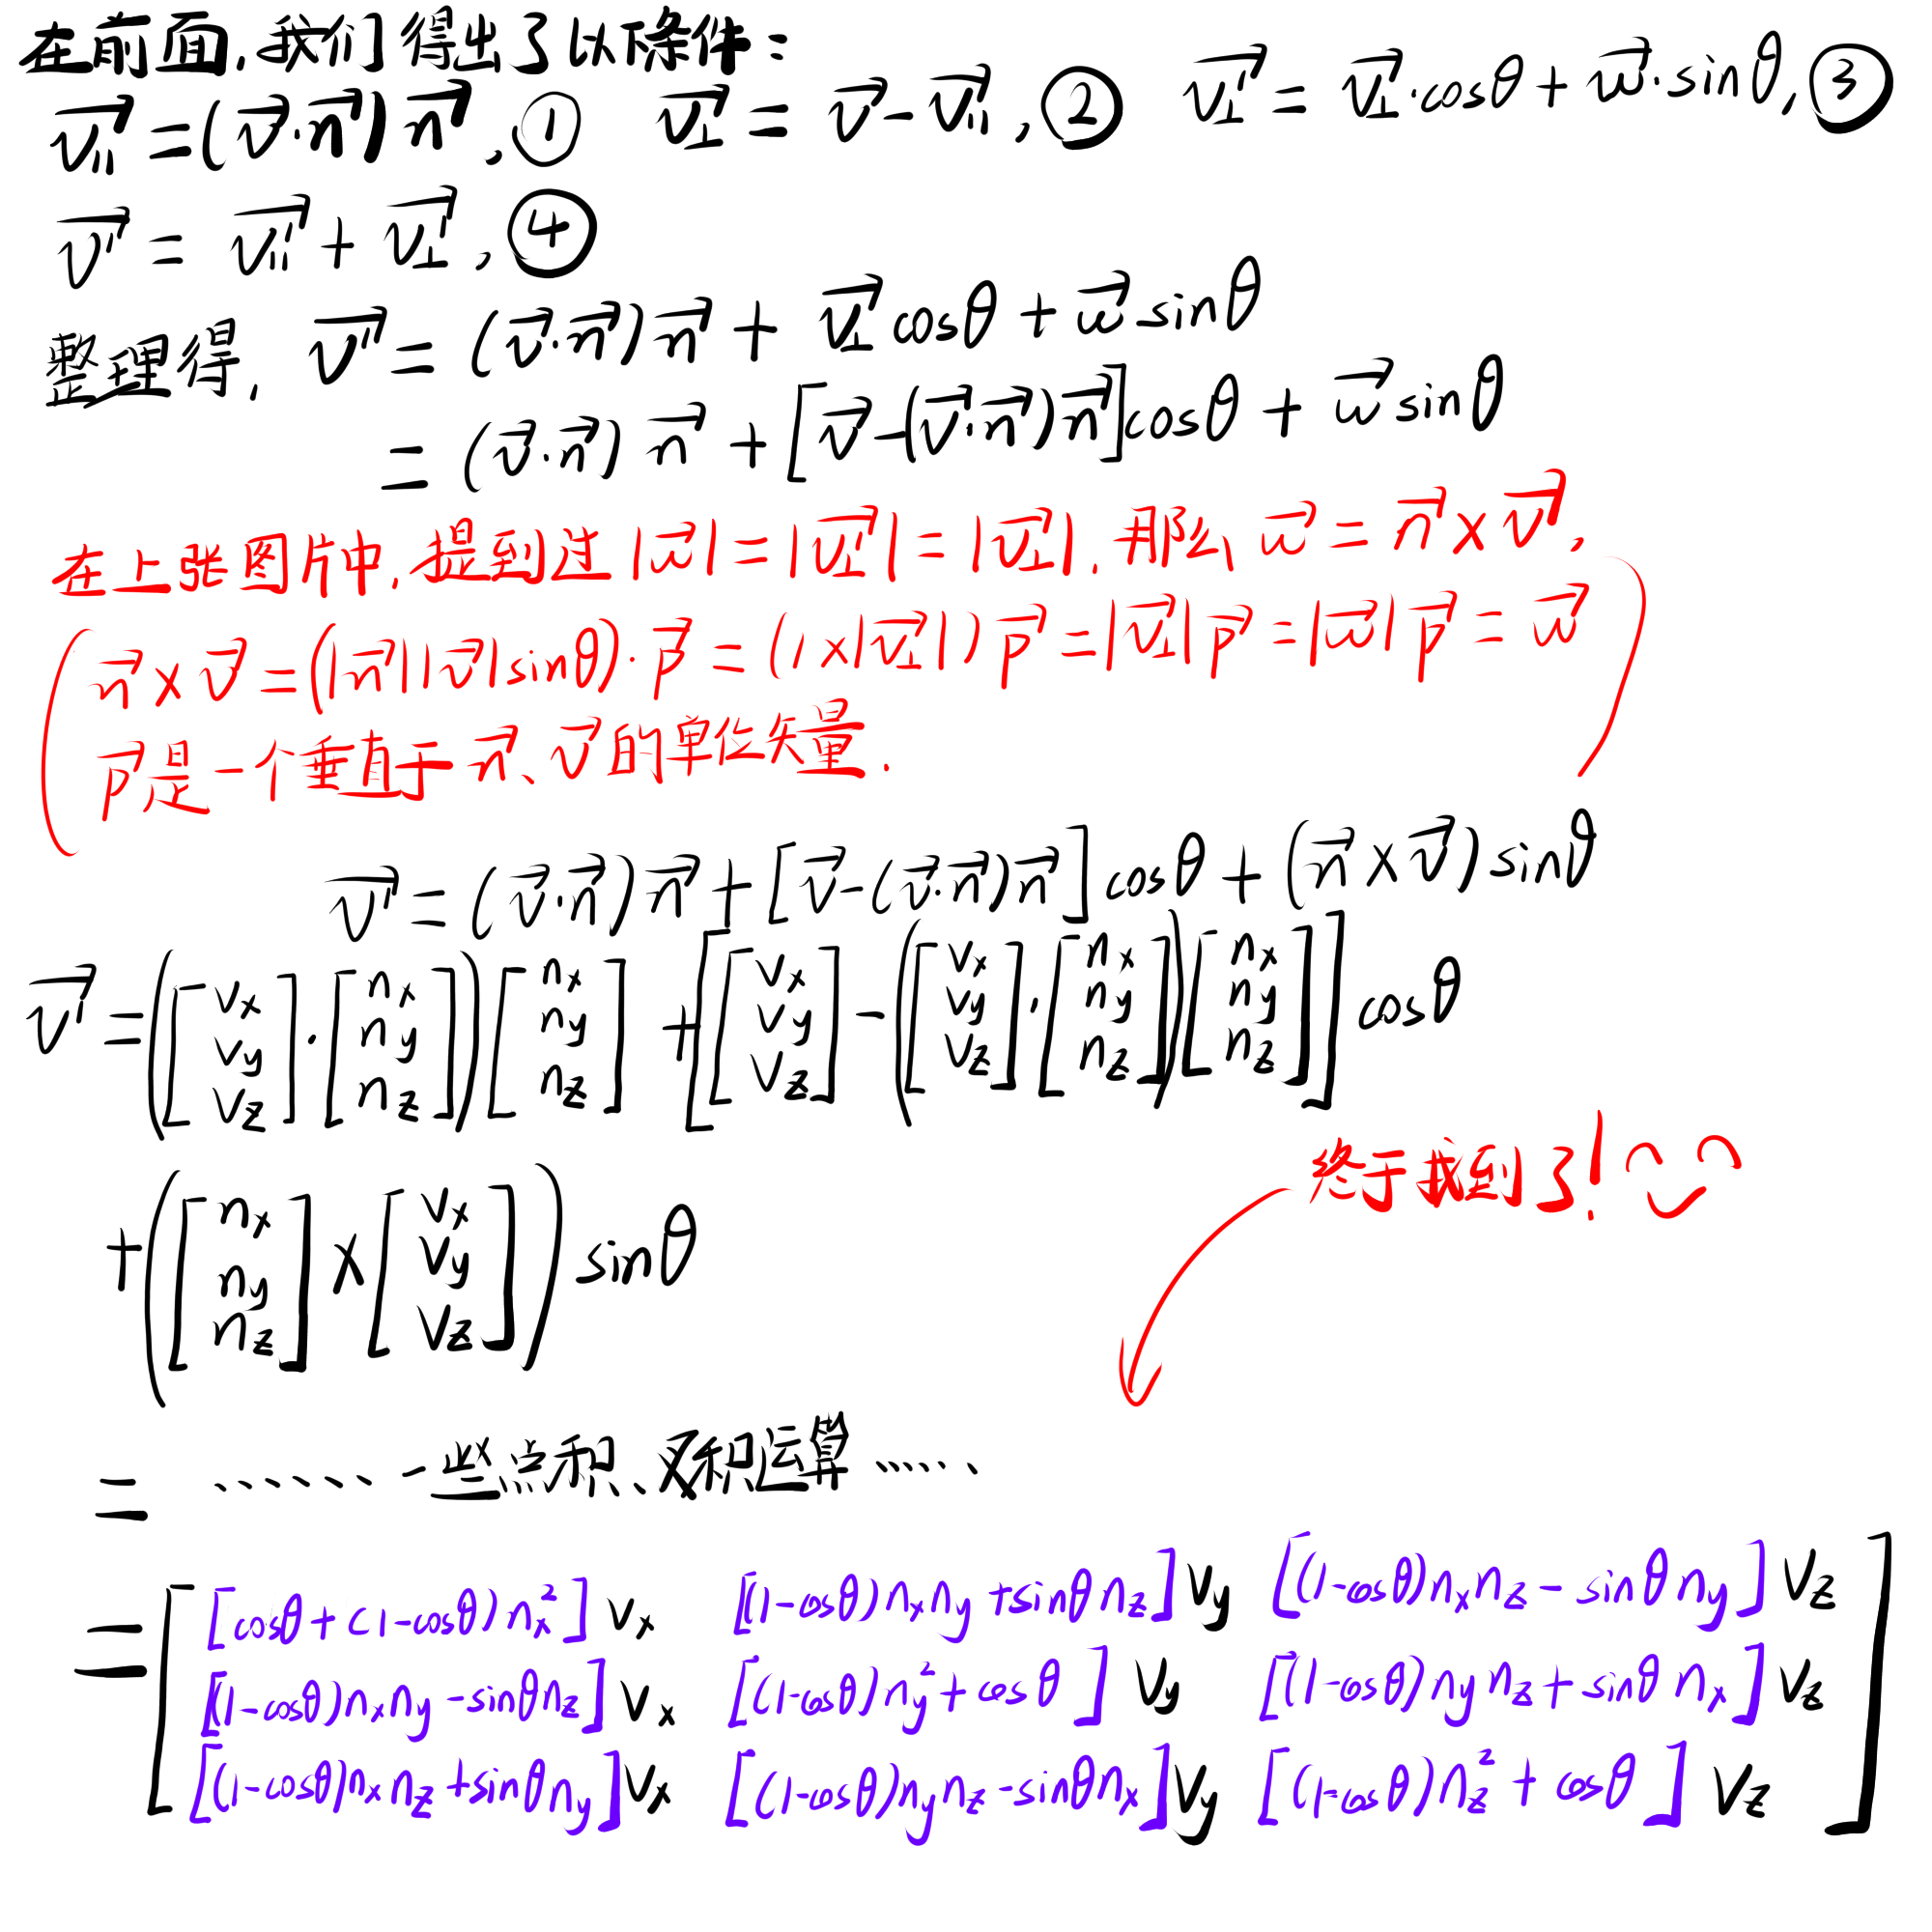
推导过程2
新的基矢量为:
\( {\small \vec{i'} = ([(1-\cos\theta)n^2_x+\cos\theta], [(1-\cos\theta)n_x n_y + \sin\theta n_z], [(1-\cos\theta)n_x n_z - \sin\theta n_y]) } \\ {\small \vec{j'} = ([(1-\cos\theta)n_x n_y - \sin\theta n_z], [(1-\cos\theta)n^2_y + \cos\theta], [(1-\cos\theta)n_y n_z - \sin\theta n_x]) } \\ {\small \vec{k'}=([(1-\cos\theta)n_x n_z - \sin\theta n_y], [(1-\cos\theta)n_y n_z - \sin\theta n_x], [(1-\cos\theta)n_z^2+\cos\theta]) } \)
矩阵为:
\( {\small \begin{bmatrix} (1-\cos\theta)n^2_x+\cos\theta & (1-\cos\theta)n_x n_y + \sin\theta n_z & (1-\cos\theta)n_x n_z - \sin\theta n_y \\ (1-\cos\theta)n_x n_y - \sin\theta n_z & (1-\cos\theta)n^2_y + \cos\theta & (1-\cos\theta)n_y n_z - \sin\theta n_x \\ (1-\cos\theta)n_x n_z - \sin\theta n_y & (1-\cos\theta)n_y n_z - \sin\theta n_x & (1-\cos\theta)n_z^2+\cos\theta \end{bmatrix}} \)